


服务机器人卡在“最后一米”——不是地面导航,而是上不了楼。现在,一套迈特芯“世界模型 + LPU芯片 + 机械臂”的端侧方案,把这件事做成了即插即用。


送餐机器人、楼宇配送车、酒店服务机器人……水平移动已经很成熟,但跨楼层始终绕不开电梯。
传统解法只有一条:改造电梯IoT(加装梯控模块、对接协议、物业审批)。但成本高、周期长、每栋楼都要定制,根本跑不起规模。
现在,迈特芯和生态伙伴合作,换了一条路——不让机器人“接管电梯”,而是让它像人一样,伸出机械臂,自己按。


系统以模块化形式挂装在移动机器人上,不碰电梯一行代码,看板即按。

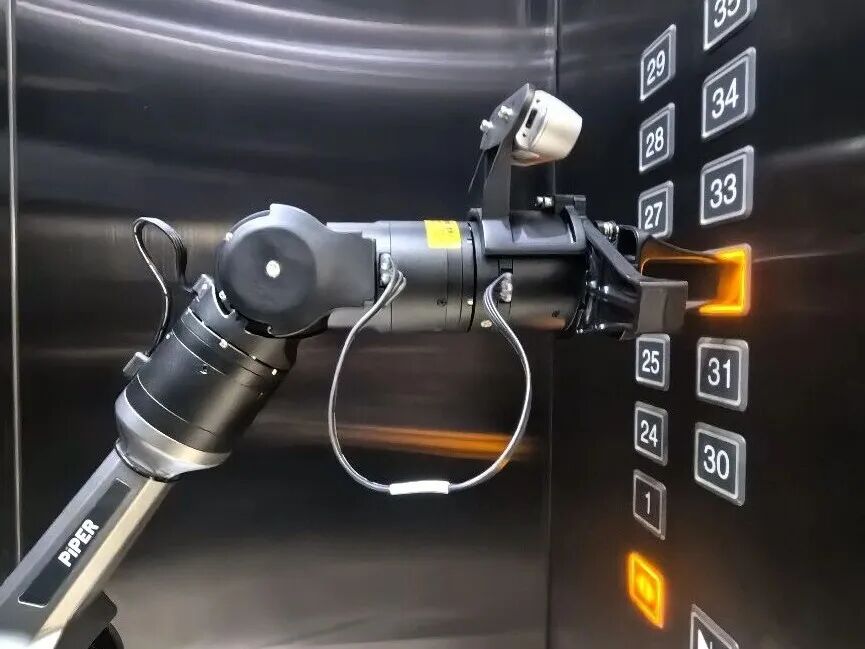

核心指标先抛出来:
1.按键识别定位误差< 1 cm;
2.在12–16个相似按键任务间泛化,单次按键成功率达到80%;
3.暗光、遮挡、物理键/触屏双模、读楼层、判断开关门——全场景覆盖;
4.按压反馈检测+按键区域预框定(可绑定楼层)+ 防夹门区域自定义;
5.移动前后向主机回传状态,协同语音播报;多电梯场景自动选“先到那台”;
技术内核是两套“外挂不改原模型”的引擎:
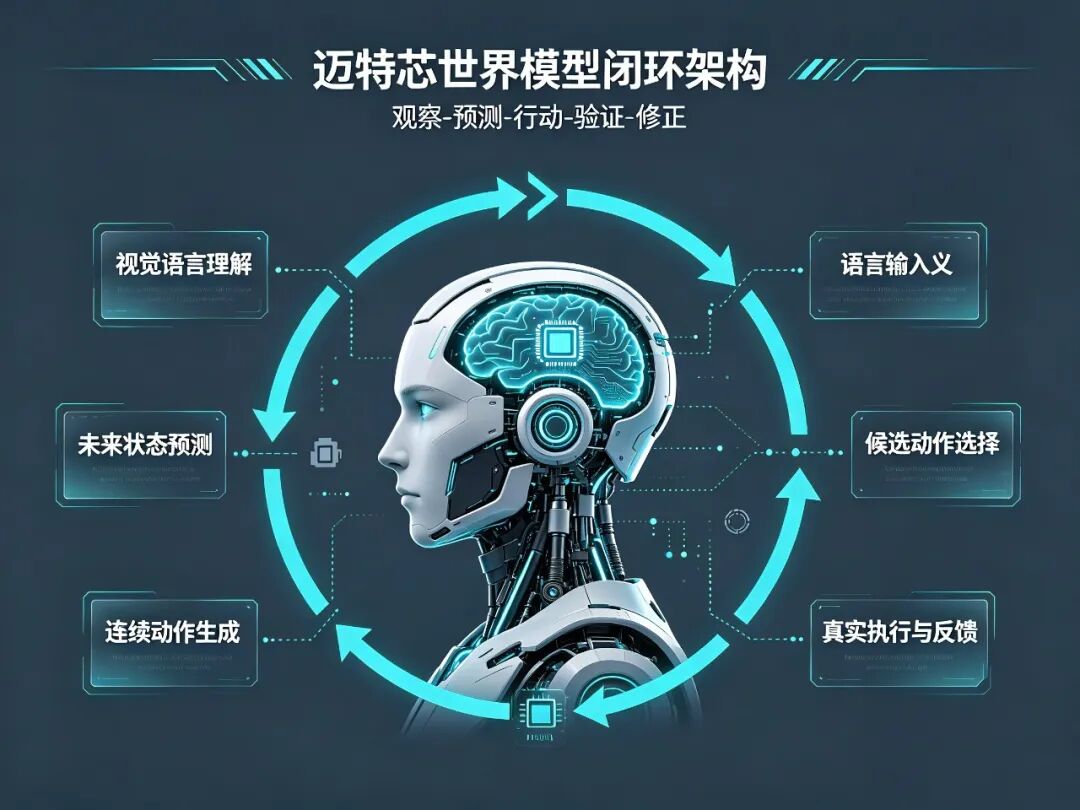
1.潜空间世界动作模型推理引擎——“想清楚再动”,用流匹配生成连续动作,逼模型在抽象层理解世界,而不是在像素上抄近路;
2.检测-纠正双引擎——“边动边纠错”,在潜空间盯住“预测态vs实际态”的偏差,轻微微调、严重重规划,同一块石头不绊两次。无扰动时只跑推理引擎,轻量高效;有扰动时双引擎唤醒,最小干预。这套“通用按键能力”并不只服务于电梯——门禁、闸机、家电面板,同一套世界模型可以能力外溢。


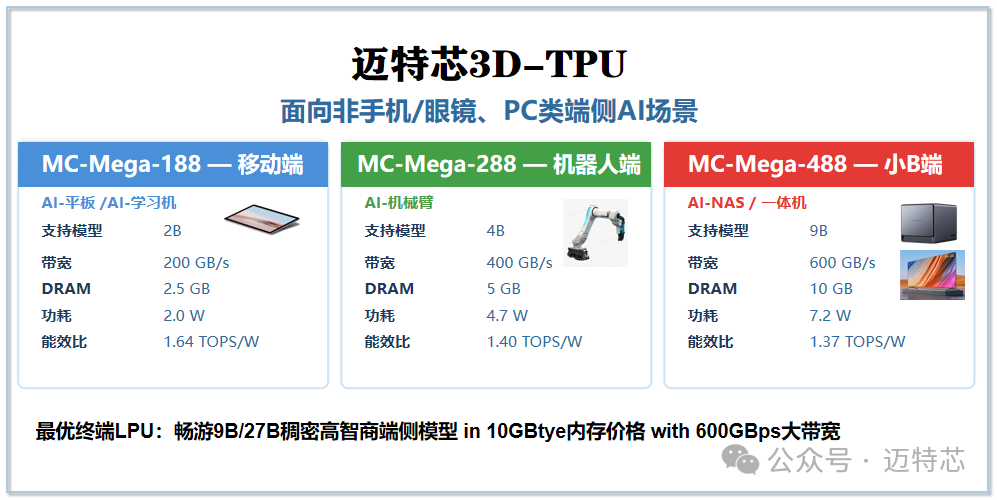
过去这类多模态VLA或世界模型大多跑在云端,延迟、功耗、隐私都劝退。这次工程化落地的底气,来自迈特芯LPU芯片。一个典型的端侧具身7B模型不需要上云,不需要大算力,而在于端侧芯片自带的大内存带宽及利用率。 迈特芯LPU通过3D混合键合能实现600-GBps的大带宽,来保证端侧大模型在80%利用率下推理性能达100-token/s,功耗仅需5-10W。其次,迈特芯的大小脑混合架构,能保证具身系统在本地实现残差强化微调的大模型,从而可以低功耗高效率地实现端侧运动词元的推理。同时,迈特芯采用成熟全国产3D工艺、完全自主可控,为我国具身智能铸造高运动词元效率的端侧内核芯片。


我们把世界模型适配进迈特芯LPU的AIOS栈,机械臂不再依赖上位机:看—想—动—纠 全部在端侧实时闭环,断网也能按。


方案不是PPT演示。当前迈特芯已与多家服务机器人厂商达成合作,其中包括:
国内某头部服务机器人公司(暂不便具名)—送餐、酒店、写字楼配送场景,对“不改造电梯跨楼层”诉求最直接;以及其他楼宇配送 / 商用清洁机器人厂商;
对已发布类人形“闪电匣 Arm”的厂商来说,梯控一直是出海落地的硬骨头;我们的端侧芯片+ 端侧世界模型,恰好补上“最后一米”的执行缺口,不需要等物业签IoT改造单。


对机器人厂商:电梯适配成本从“每栋楼几万块改造”变成“一台车加个模组”;
对楼宇/物业:零电梯改造、零协议对接、零安全责任转移;
对具身智能行业:把“水平移动 + 垂直越层 + 按键交互”打成一条完整链路。
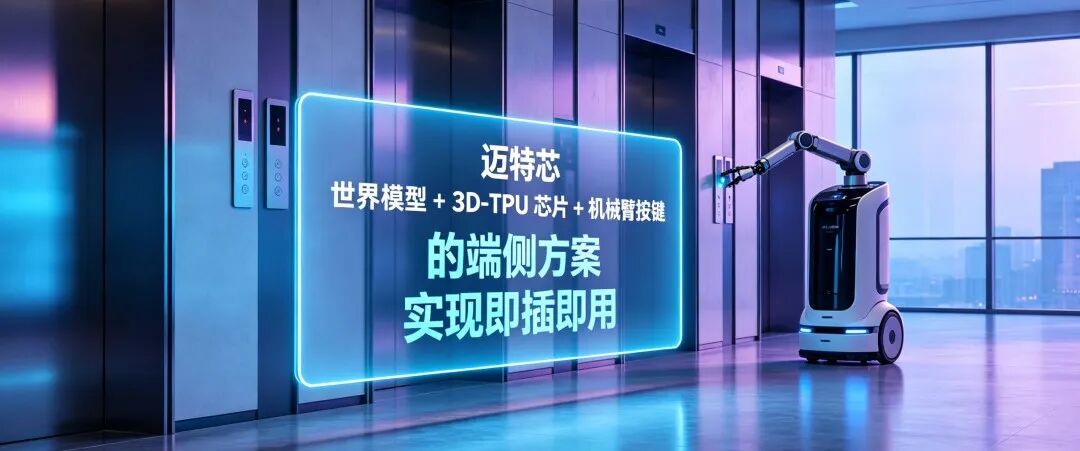


让机器人像人一样,走到电梯前、抬头看一眼、伸手按一下、进门继续走。


